Cobots pintar digunakan secara meluas dalam automasi perindustrian. Untuk mencapai kawalan gerakan, maklum balas sensor, komunikasi data, perlindungan keselamatan dan bekalan kuasa, jenis kabel berikut biasanya diperlukan:
1. Kabel Kuasa
- Digunakan untuk menguasai badan Cobot, motor, dan effector akhir (seperti grippers dan cawan sedutan).
- Kabel kuasa yang sangat fleksibel (seperti kabel rantaian seret)
- Kabel Input Kuasa DC/AC (24V DC, 220V AC, dll.)
- Jenama Biasa: Lapp, Igus, Helukabel, Phoenix Hubungi

2. Kabel isyarat
- Digunakan untuk menghantar isyarat kawalan dan isyarat status untuk memastikan pergerakan robot yang tepat.
- Kabel maklum balas pengekod motor servo
- Kabel isyarat I/O (contohnya, untuk menghubungkan suis had, sensor fotoelektrik, dll.)
- Kebanyakannya dilindungi kabel untuk mengelakkan gangguan
3. Kabel Komunikasi
- Robot kolaboratif biasanya mengintegrasikan antara muka komunikasi perindustrian untuk berinteraksi dengan pengawal atau peranti lain.
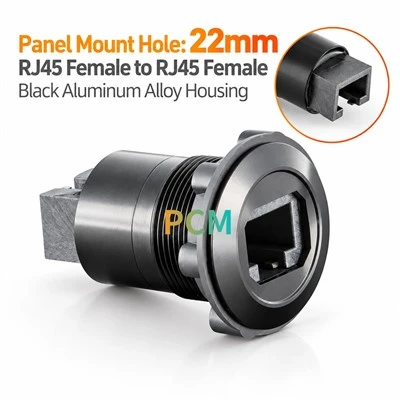
- Ethernet CAT5E/CAT6A/CAT7 Kabel Rangkaian Perindustrian (seperti Ethercat, Profinet, Ethernet/IP)
- Antara muka biasa: M12 X-Coding, RJ45, IX Industrial
- Kabel Komunikasi Serial (RS232/RS485), untuk peranti lama atau sensor
- Kabel USB/HDMI (untuk penyahpepijatan atau sistem visual)

4. Alat/Kabel Eoat
- Sambungkan alat akhir robot (perkakas akhir), seperti grippers elektrik, cawan sedutan, dan modul visual.
- Mini I/O, kabel M8/M12
- Kabel gabungan kabel trakeal (elektrik + hibrid pneumatik)

5. Kabel Sistem Keselamatan
- Digunakan untuk butang berhenti kecemasan, langsir cahaya keselamatan, radar laser dan peranti keselamatan lain.
- Kebanyakannya adalah kabel kawalan pelbagai teras dengan perbezaan warna atau pengekodan
- Piawaian seperti SIL2, SIL3 (Keselamatan Fungsian)
6. Kabel penglihatan mesin (jika sistem penglihatan bersepadu diperlukan)
- Robot kerjasama sering digunakan dengan kamera untuk pengesanan, pengenalan dan tugas lain:
- Gige Vision, USB 3. 0, CoaxPress, Link Kamera dan Kabel Lain
- Kabel bersepadu isyarat + isyarat biasa digunakan

7. MPenyambung Odular + Sistem Kabel Rantaian Seret
- Untuk pendawaian dan penyelenggaraan yang mudah, biasa digunakan:
- Sistem Penyambung Modular (seperti Harting Han-Modular, Stäubli, modul perubahan cepat Schunk)
- Sistem kabel rantaian seret yang sangat fleksibel (sesuai untuk lenturan berulang)